Sim2Real実現のため、 エンジニア達が乗り越えた壁とは?
Physical AI Engineers Xtalk — エンジニア座談会
- 更新日
- 公開日
- 2026.11.17


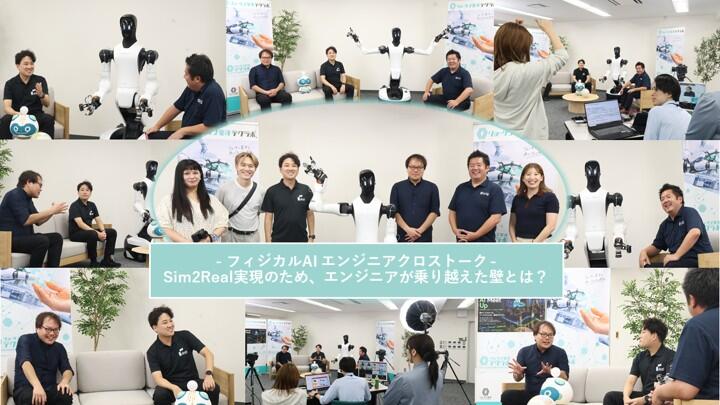
2026年7月に初開催された「フィジカルAI展」では、リョーサン菱洋ブースに5,000名を超える来場者が訪れました。本記事では、シミュレーションから実機での実演を実現した3名のエンジニアが、開発・展示の舞台裏や課題、フィジカルAIの未来について語ります。
INDEX
1. Sim2Real実現へ。エンジニアが語る、フィジカルAI開発の舞台裏
2026年7月、東京ビッグサイトで初開催された「フィジカルAI展」。リョーサン菱洋のブースには5,000名を超える来場者が訪れ、シミュレーション上のロボットと実機が連動するデモに大きな関心が寄せられました。
展示を支えたのは、株式会社理経の九冨氏、株式会社アマテックの天野氏、リョーサン菱洋の中島です。理経はシミュレーション、アマテックは実機制御、リョーサン菱洋はロボット機器と技術環境を担当。それぞれの強みを持ち寄り、仮想空間で検証した動きを現実のロボットへつなぐ「Sim2Real」に挑みました。
本記事では、3社の出会いから複数台制御に至るまでの歩み、展示会場で起きたトラブル、現場導入に向けた課題、そしてフィジカルAIを学ぶ人へのメッセージを紹介します。
2. 出会いは2024年。得意分野を持ち寄り、Sim2Realへ
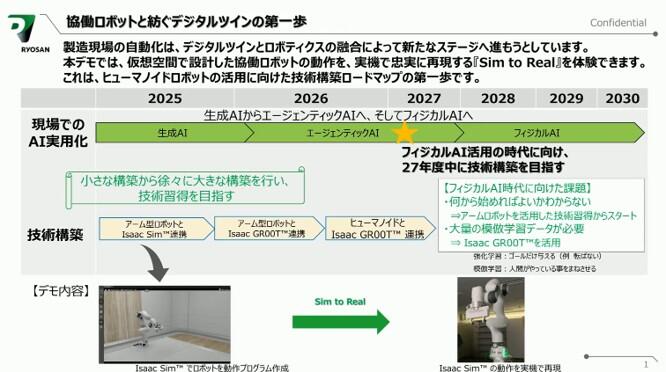
3社の共創は、2024年のXR・メタバース関連展示会をきっかけに始まりました。理経がシミュレーション上でFranka Emikaのロボットを動かしていた一方、リョーサン菱洋は同社の実機を取り扱っていました。そこで「国際ロボット展に向け、一緒に何かできないか」と声を掛けたことが最初の一歩です。
当初は仮想空間と実機を1台ずつ接続し、シミュレーション内のキューブの動きに追従してロボットをリアルタイム制御するデモを構築しました。
実機制御を担った天野氏は、FrankaがROS 2に比較的ネイティブに対応している点を評価します。一方、ロボットメーカーごとにROS 2への対応状況が異なるため、採用機種と導入先の設備を事前に確認する必要があります。
3社が目指したのは、単に「目の前でロボットが動く」展示ではありません。将来、ヒューマノイドやロボットアームが現場で働く姿を見据え、シミュレーションから実機、さらに5指ハンドへと段階的に発展する導入シナリオを描きました。
3. 1台から2台へ。複数台制御で見えた新たな壁
2026年7月のフィジカルAI展では、これまで1台だった実機を2台へ拡張しました。論理上は台数が増えても同じ考え方で制御できますが、実際にはシミュレーション側の処理負荷が高まり、実機の遅延や動きのカクつきが発生します。
複数台を滑らかに動かすには、GPU性能だけでなく、システム全体の時間制御をどのように設計するかが鍵となりました。
展示では、2台のロボットがそれぞれ仮想空間のキューブに追従して動作。シミュレーションと複数の実機が同時に連動する様子は、来場者に強い印象を与えました。
シミュレーションのみで検証している企業が多い中、実機まで含めた構成をその場で確認できることが、本デモの大きな特徴です。
机上では成立していても、実機を増やすと初めて見える負荷や通信上の課題があります。3社は、動作の再現性や遅延の要因を一つずつ確認しながら、現場導入へつながる知見を蓄積しました。
4. Jetson Orinがつないだ、シミュレーションと実機
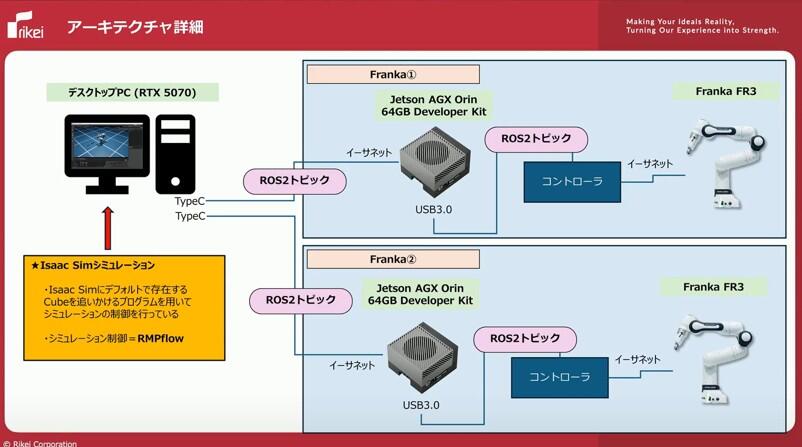
今回の構成では、デスクトップPC上のシミュレーション環境とロボットの間にNVIDIA Jetson Orinを配置しました。シミュレーション内でワークが動くと、その情報がROS 2のトピックとして送られ、Jetson Orinを介して実機の動きへ変換されます。
リアルタイムカーネルで制御周期を調整
ポイントは、NVIDIA Jetson Orinでリアルタイムカーネルを利用したことです。シミュレーションから送られる比較的低い周期のデータを補間・変換し、高周期で制御されるFranka側へ合わせることで、動作の遅延やカクつきを抑えました。
デスクトップPCから直接制御する場合も、ロボットを動かすこと自体は可能です。しかし、リアルタイム性が不足すると、安定した挙動を保ちにくくなります。
導入環境に適した制御方式を見極める
ただし、ROS 2に対応していれば、すべてのロボットで同じ構成がそのまま使えるわけではありません。PLCを中心に制御するメーカーもあるため、導入先の設備、業界、要求周期、安全要件に合う方式かを見極めることが不可欠です。
5. なぜか展示会では動かない。トラブルも検証機会に変える
開発拠点では動いていたロボットが、展示会場に入ると動かなくなる。エンジニアにとって、これは珍しいことではありません。照明条件、通信環境、設置状態、長時間稼働など、会場には検証環境とは異なる変数が数多くあります。
今回も、初日の夕方にロボットアームの先端が揺れ始める事象が発生しました。制御側は情報を送り続けているため、処理周期の遅れやデータの蓄積など複数の要因が考えられますが、短時間の事前検証では現れなかった現象でした。
3日間にわたり実機を動かしたことで、8時間、12時間と連続稼働する現場を想定した耐久性の視点も得られました。
フェールセーフと代替の見せ方を用意する
トラブル時に重要なのが、フェールセーフと代替の見せ方です。アマテックは、想定外の入力があってもロボットが危険な動きをしない制御を重視しました。
さらに、実機が停止してもシミュレーションを動かし、仕組みやメリットを説明できます。「動かない」を失敗で終わらせず、改善と顧客理解につなげることも展示の価値です。
6. 導入の入口はシミュレーション。現場の最適解を探る
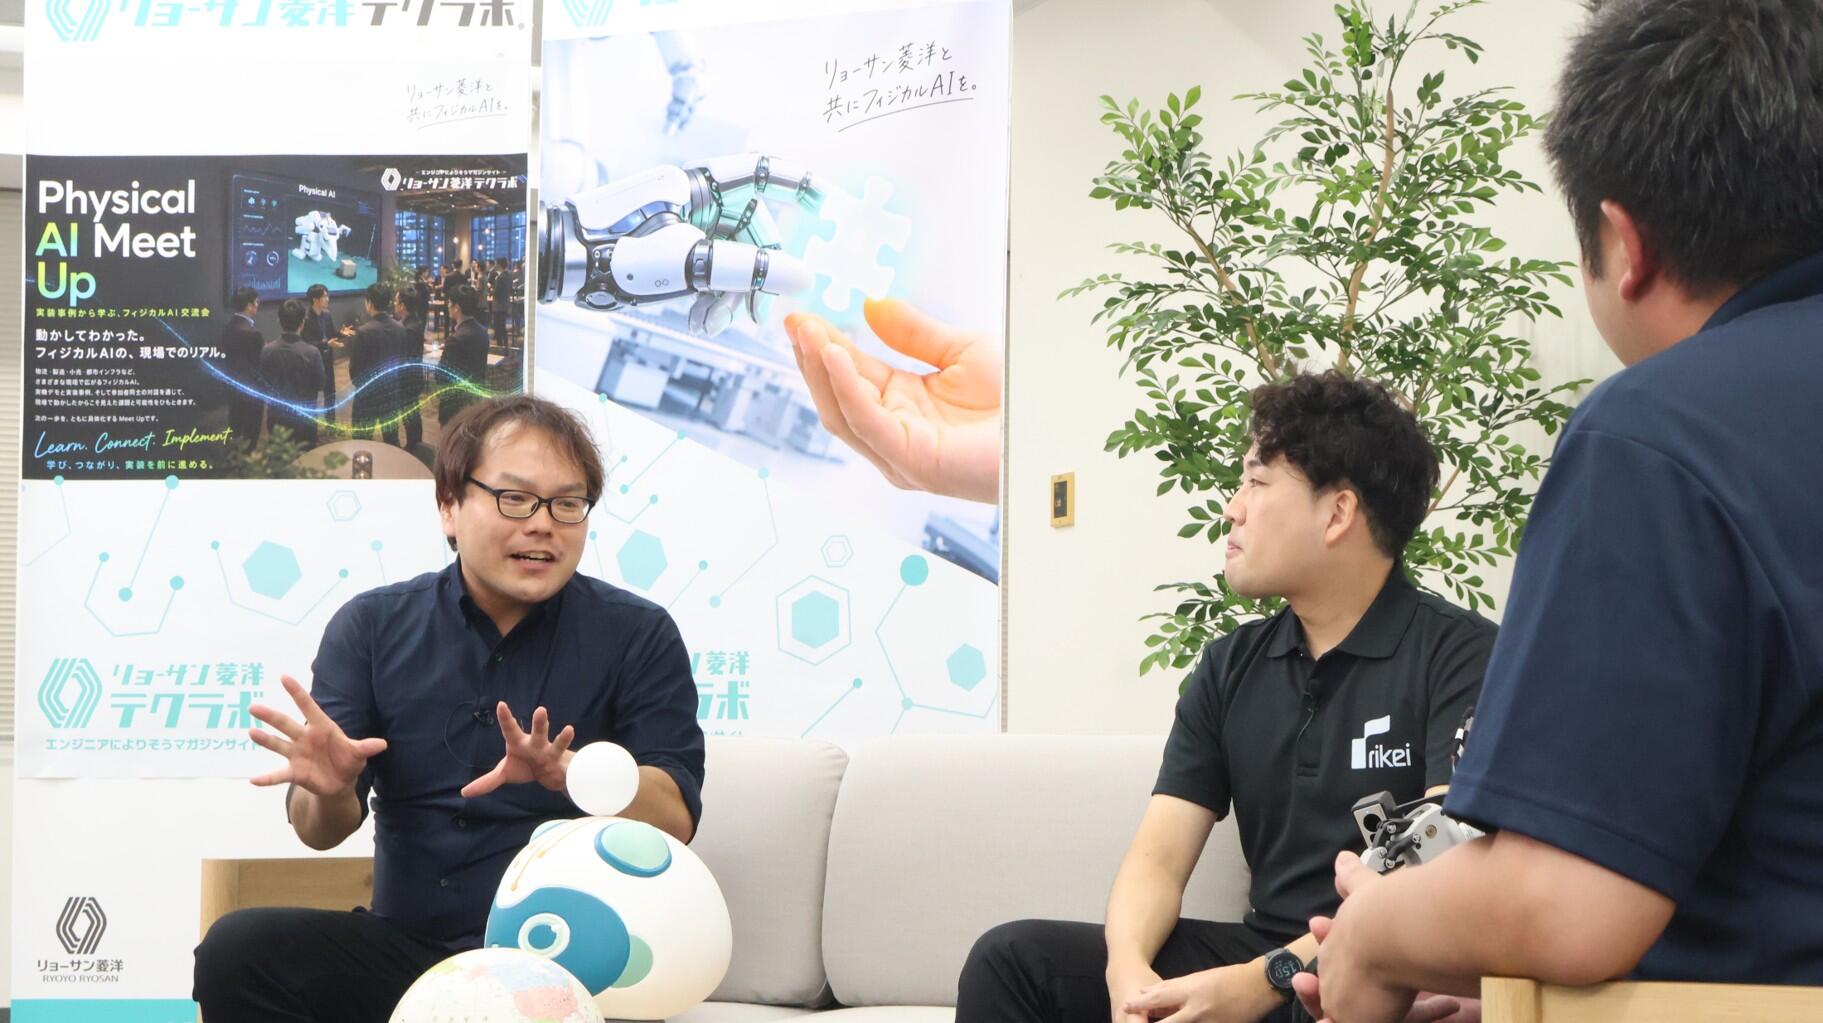
展示会後、理経にはインフラ・製造業を中心に、「人が行っている作業を自動化したい」という相談が寄せられています。いきなり実機を導入するのではなく、まずシミュレーション上でロボットを動かし、対象工程や効果を検証したいというニーズが多いといいます。
現実空間をシミュレーション環境へ取り込む
理経が取り組む3D Gaussian Splattingも、その検証を支える技術の一つです。現実空間をデータ化してシミュレーション環境へ取り込み、実際の工場や施設に近い条件で動作を確認できます。
アマテックにも、自動車関連企業を中心に「フィジカルAIに取り組みたいが、何から始めればよいか」という問い合わせが増えています。
シミュレーションから実機までを一続きで考える
そこで3社が重視するのが、シミュレーションから実機までを一続きで考えることです。強化学習などを仮想環境で試し、結果を見ながら導入工程を絞り込みます。
すべてを最新技術に置き換えるのではなく、既存設備と新しい技術を組み合わせ、投資効果と安全性を確かめながら段階的に進めることが、現実的な導入への近道です。
7. ロボットハンド、学び、共創。現場実装に向けて
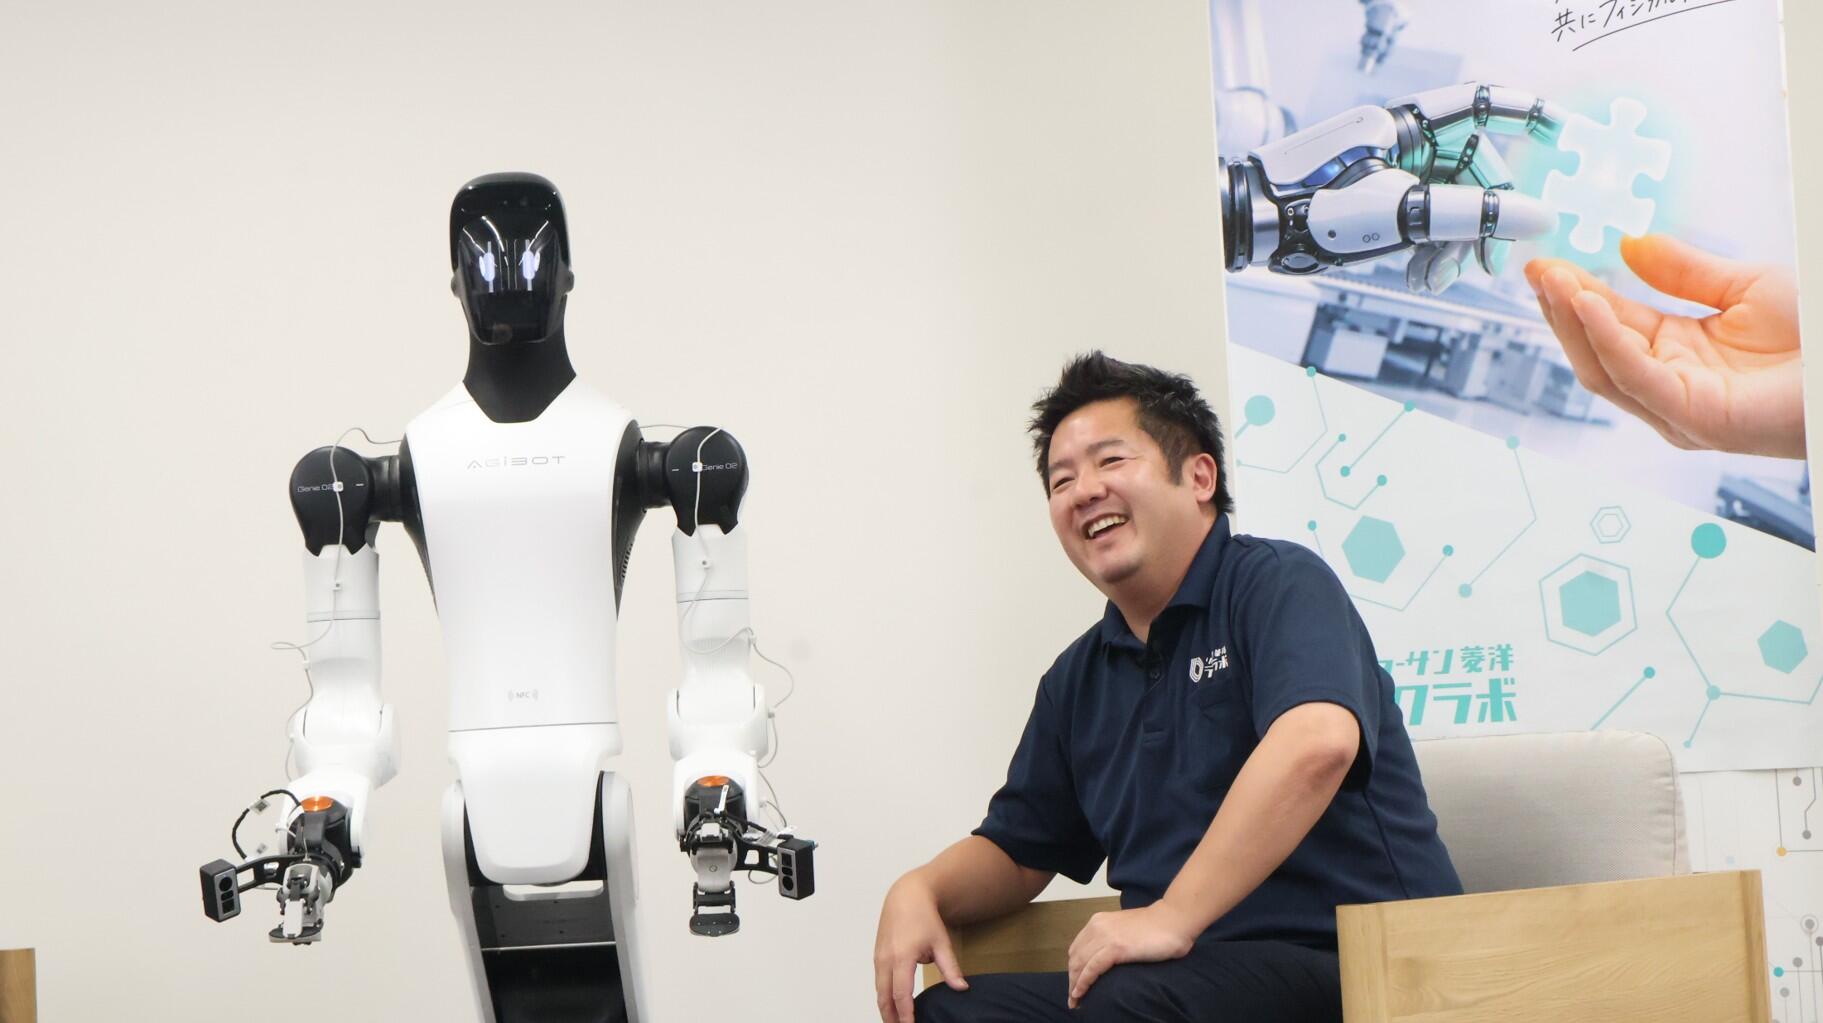
現場実装を左右するロボットハンド
ロボットというと本体に目が向きがちですが、実際の作業を担うハンドも現場実装の成否を左右します。人の作業を置き換えるには、対象物をつかむだけでなく、握力の調整、触覚センサー、道具の操作などが必要です。
5指ハンドの進化は、作業の幅を大きく広げる可能性があります。一方、現時点ではROS対応や制御の標準化は発展途上であり、アマテックでは指の動きを理解しやすい「じゃんけん」を題材に研究を進めています。
フィジカルAIエンジニアに求められる力
フィジカルAIのエンジニアには、AI、ソフトウェア、ハードウェア、ロボット制御を横断して理解する力が求められます。
九冨氏はNVIDIAの認定資格やGTCのセッションを学習の入口として挙げ、天野氏は国内外のマニュアルを自ら読み、まず試す姿勢を重視します。知識だけでなく、新しい技術への好奇心、人とのコミュニケーション、小さな成功体験が成長を支えます。
実機に触れ、失敗と知見を共有する
動画では簡単に動いて見える技術も、実際に触ると思うように動かないことがあります。だからこそ、実機に触れ、失敗し、他社のエンジニアや勉強会の仲間と知見を共有することに価値があります。
リョーサン菱洋テクラボは、フィジカルAIショールームやイベントを通じ、技術を見て、触って、相談できる共創の場を広げていきます。